发布日期:09-24
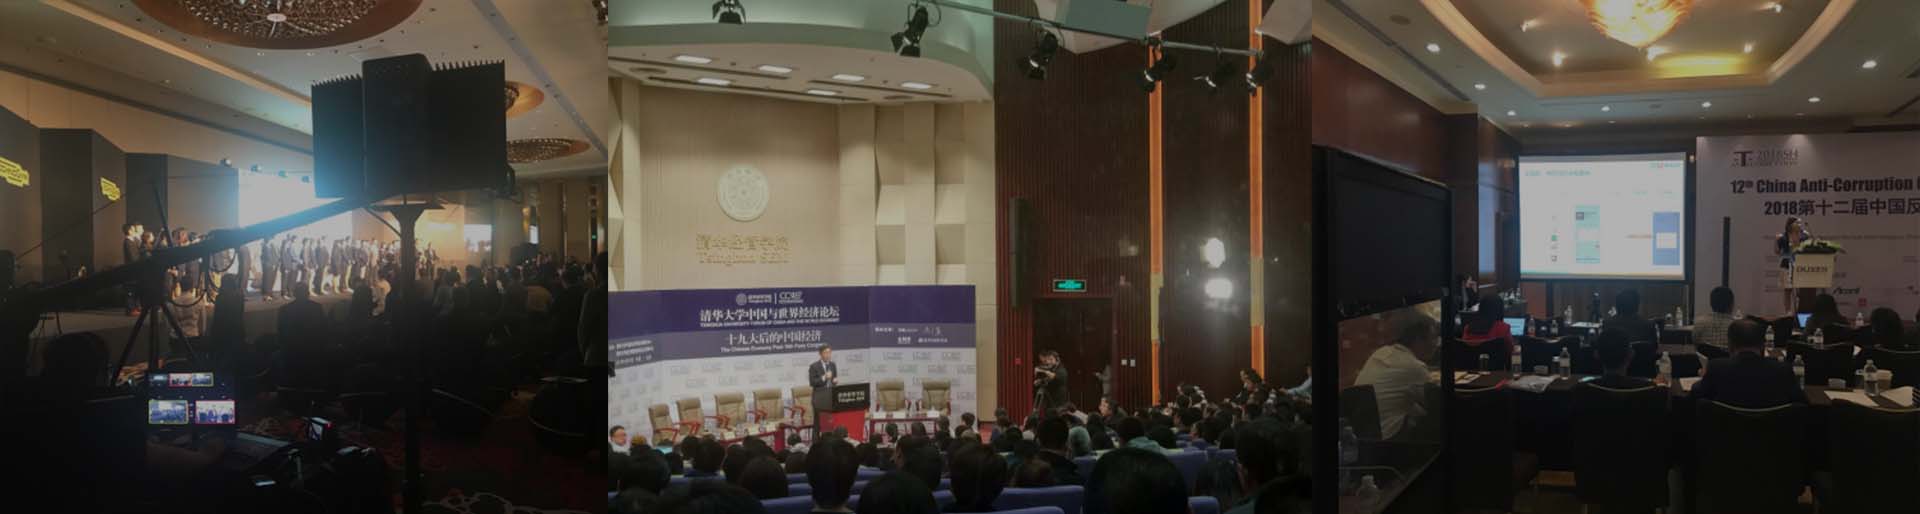
自动驾驶验证技术创新论坛在上海举行。来自智能汽车、测试验证、仿真技术及相关产业领域的专业人士围绕自动驾驶安全、测试体系、场景构建与产业落地展开交流。
在此次项目中,心译翻译提供专业语言支持,协助技术观点、测试逻辑和行业判断在不同语言之间准确传递,也让复杂的工程内容形成更加清晰的会议与传播表达。
自动驾驶行业过去经常回答一个问题:
车辆能不能自己开?
但当技术真正准备进入现实道路和规模化应用阶段,更重要的问题已经变成:
企业如何证明,它在应该安全的时候足够安全?
这也是自动驾驶验证技术存在的核心价值。
比“车辆会不会开”更重要的,是“如何证明它可靠”
公众谈论自动驾驶时,往往关注一些直观功能:
车辆能否识别红绿灯?
能不能自动变道?
能不能完成泊车?
是否能够识别行人和其他车辆?
这些能力当然重要。
但工程团队面对的问题要严格得多。
系统在什么条件下能够稳定运行?
什么情况下可能出现误识别?
一次测试结果能否重复?
不同软件版本之间,性能是否发生变化?
传感器异常之后,系统如何响应?
一项结论究竟适用于哪些道路、天气和交通环境?
因此,自动驾驶验证真正需要做的,不是证明车辆“有一次成功完成了任务”。
而是把:
“看起来可以运行”
逐渐转化成:
“拥有一套可测试、可记录、可比较、可重复和可追溯的安全证据。”
这是自动驾驶从技术展示走向工程应用必须跨过的一道门槛。
自动驾驶安全,不是一次测试得出的结论
汽车安全验证最容易被误解成:
“测试一次,没有问题,所以安全。”
现实远比这复杂。
自动驾驶系统由大量软件、算法、传感器和车辆控制模块共同组成。
一次软件更新。
一个模型版本变化。
一种新的传感器配置。
甚至一个不同道路环境。
都可能影响系统表现。
因此,自动驾驶安全不是一个静态结论。
它更像是一套需要不断积累和更新的证据体系。
企业真正需要回答的是:
测试了哪些场景?
为什么选择这些场景?
测试环境是否具有代表性?
是否覆盖已知风险?
异常情况如何记录?
软件升级之后是否重新验证?
测试结果是否能够追溯?
这些问题共同决定一套验证体系是否真正具有可信度。
真实道路永远无法被一次性测完
自动驾驶验证面临的最大挑战之一,是现实世界的组合几乎没有穷尽。
车辆可能遇到:
不同道路。
不同天气。
不同光照。
不同交通参与者。
不同速度。
不同驾驶行为。
不同施工状态。
以及大量无法提前预测的突发情况。
即使在真实道路上积累大量测试里程,也不能简单证明所有重要风险都已经被覆盖。
一个系统可能行驶了很远。
但如果大部分时间都是:
天气良好。
交通简单。
路线固定。
那么这些里程本身并不能说明它是否真正处理过复杂风险。
因此,对自动驾驶来说:
“跑了多少公里”很重要。
但更重要的问题是:
“这些公里里,究竟测试过什么?”
为什么仿真测试越来越重要
完全依靠真实道路验证自动驾驶系统,成本和时间都非常高。
更重要的是,一些真正值得测试的危险场景,本身就不适合为了测试而频繁在公共道路上主动制造。
例如:
突然出现的行人。
前车急刹。
复杂车辆交汇。
低能见度。
极端光照。
传感器异常。
道路边界不清。
这些低概率、高风险情况,如果完全依赖现实自然发生,验证效率会非常低。
仿真测试因此成为自动驾驶验证体系的重要组成部分。
通过虚拟环境,工程团队可以:
快速生成场景。
改变参数。
重复同一个场景。
放大风险条件。
比较不同算法版本。
观察系统在边界情况下的表现。
这使自动驾驶测试从“等待问题发生”,逐渐转向:
主动构造问题。
仿真并不能完全替代真实道路
仿真测试效率很高。
但它本身也不是答案的全部。
因为任何仿真环境都是现实世界的抽象。
模型是否足够准确?
车辆动力学是否真实?
传感器模拟是否接近现实?
交通参与者行为是否具有代表性?
这些都会影响测试结果。
因此,成熟的自动驾驶验证体系通常不会迷信某一种方法。
而是让:
仿真测试。
封闭场地测试。
真实道路测试。
相互补充。
仿真适合大规模生成和重复场景。
封闭场地适合在可控环境下测试特定风险。
真实道路则能够观察整个系统面对复杂交通环境时的综合表现。
验证真正需要建立的,是这些测试之间能够相互支撑的一条连续证据链。
场景库,正在成为自动驾驶的重要基础设施
如果测试不能无限进行,就需要优先回答:
到底应该测试什么?
这也是为什么场景库逐渐成为自动驾驶验证的重要基础。
一个场景并不只是:
一辆车。
一条道路。
几个交通参与者。
真正有验证价值的场景,需要明确:
车辆初始位置在哪里?
车辆速度是多少?
其他交通参与者怎样运动?
道路是什么结构?
天气和光照条件如何?
系统需要识别什么风险?
什么时候应该制动或避让?
怎样才算测试通过?
这些要素越清晰,测试越容易:
重复。
比较。
自动化。
量化。
最终形成真正可以分析的数据。
场景比里程更接近“风险”
自动驾驶测试过去经常强调累计测试里程。
但里程本身并不能告诉工程团队:
系统究竟面对了多少复杂风险。
例如,一万公里顺畅高速公路驾驶,和几十公里复杂城市交通,所覆盖的风险完全不同。
因此,场景驱动验证的核心思想之一就是:
不要只统计:
跑了多少。
还要分析:
遇到了什么。
一个真正有价值的场景库,需要覆盖:
典型场景。
高频场景。
高风险场景。
边界场景。
低概率场景。
异常场景。
系统通过这些场景的方式,才能逐渐构成安全判断依据。
ODD决定自动驾驶“在哪里能够工作”
讨论自动驾驶安全时,还需要理解一个非常重要的概念:
运行设计域(Operational Design Domain,ODD)。
任何自动驾驶系统都不是在所有地方、所有天气、所有道路和所有速度下拥有完全相同的能力。
它的设计通常存在明确边界。
例如:
特定道路类型。
特定速度区间。
特定天气。
特定地理区域。
特定交通条件。
因此,真正准确的安全表达不是:
“我们的自动驾驶系统很安全。”
而应该进一步说明:
“它在什么条件下被设计为能够安全运行?”
系统能力边界越清晰,测试方案才能更准确。
公众和合作伙伴也才能真正理解技术当前处于什么阶段。
技术验证的核心,是不断寻找系统边界
工程验证有一个很重要的特点:
它不是为了不断证明系统正确。
更重要的是主动寻找:
它什么时候会出错。
系统在哪些情况下开始性能下降?
哪个参数变化之后结果发生明显改变?
什么组合条件会触发风险?
哪些场景还没有足够数据?
真正成熟的工程团队不会回避失败测试。
恰恰相反。
失败测试往往比成功测试提供更多信息。
因为它帮助开发团队理解:
系统目前真正的能力边界在哪里。
这也是为什么自动驾驶安全验证不能只选择容易通过的场景。
验证的价值,就是不断把未知风险变成已知问题。
功能安全与预期功能安全,是两个不同问题
智能汽车领域经常同时出现:
功能安全(Functional Safety)
和
预期功能安全(Safety of the Intended Functionality,SOTIF)
这两个概念看起来相近,却解决不同类型的问题。
功能安全更加关注:
系统发生故障之后会不会产生危险?
例如硬件故障、软件异常或电子系统失效。
而预期功能安全还会关注:
系统本身没有传统意义上的“故障”,但由于感知能力、算法局限或复杂环境,是否仍可能作出不安全判断?
例如:
传感器工作正常。
软件也没有崩溃。
但系统因为特殊光照或目标特征而没有正确识别对象。
这类风险并不能仅通过传统故障逻辑解释。
因此,自动驾驶验证必须同时考虑:
系统坏了怎么办。
以及:
系统没有坏,但理解错了怎么办。
汽车技术翻译,必须跟得上工程逻辑
自动驾驶会议中的语言密度非常高。
一场演讲中可能连续涉及:
感知。
决策。
控制。
仿真。
传感器融合。
测试评价。
功能安全。
SOTIF。
场景库。
ODD。
数据闭环。
系统架构。
译员面对的不是孤立专业词汇。
而是一整条工程逻辑。
例如,同一个“scenario”可能出现在:
测试场景。
运行场景。
事故场景。
仿真场景。
不同上下文中。
一个结论可能只适用于某种测试条件。
如果翻译时漏掉这个条件,原本谨慎的技术结论就可能被错误扩大。
因此,汽车技术翻译真正困难的地方,并不是词汇数量。
而是:
必须理解结论是怎样产生的。
数据、图表和视频,也属于翻译的一部分
自动驾驶会议具有明显的视觉信息特点。
演讲者可能一边讲话,一边展示:
道路测试视频。
传感器画面。
系统架构。
轨迹数据。
速度曲线。
碰撞风险指标。
场景参数。
仿真结果。
如果译员只听声音,不看画面,就很容易丢失逻辑。
例如发言人说:
“here”
“this vehicle”
“this case”
“the second scenario”
这些表达必须结合画面才能准确判断。
因此,科技会议口译需要同时处理:
语言。
画面。
数据。
工程逻辑。
这也是会前获得PPT和技术资料非常重要的原因。
自动驾驶中的“安全”,不能被随意强化
汽车技术传播尤其需要避免一个问题:
把工程结论翻译得比原文更加肯定。
例如:
“tests indicate”
不能轻易变成:
“已经证明”。
“under these conditions”
不能省略成一个没有条件的结论。
“may reduce risk”
也不能直接写成:
“可以消除风险”。
在自动驾驶和安全技术领域,表达强度本身就是技术信息的一部分。
因此,心译翻译在智能汽车及工程技术项目中,会特别关注:
自动驾驶系统及测试术语;
传感器与车辆控制逻辑;
仿真和场景构建相关表达;
功能安全与SOTIF;
ODD及系统能力边界;
测试条件与数据指标;
结论范围和限制条件;
图表、视频与现场讲解的一致性。
汽车技术语言服务不能为了表达流畅而扩大结论。
自动驾驶传播,也应该从“炫技”回到信任
自动驾驶过去很容易被包装为一幅充满想象力的未来图景。
无人驾驶。
智慧城市。
完全自动化交通。
这些概念很有吸引力。
但普通用户真正关心的问题通常更加具体:
安全吗?
什么情况下可以使用?
什么情况下不能使用?
出现异常之后怎么办?
驾驶员什么时候需要接管?
企业是怎样验证系统的?
真正成熟的科技传播,应该愿意回答这些问题。
而不是只展示:
自动泊车多流畅。
车辆多智能。
算法多先进。
对自动驾驶企业而言:
说明技术边界,本身也是建立信任的一部分。
承认限制,并不会削弱科技品牌
科技企业常常担心:
如果公开谈论技术限制,会不会让产品显得“不够先进”?
实际上,对于高风险技术而言,过度确定反而可能降低可信度。
工程专业感来自:
知道什么已经完成。
知道什么正在验证。
知道什么还不能确定。
也知道下一步需要解决什么。
因此,一家自动驾驶企业能够清楚说明:
测试体系。
安全方法。
系统边界。
已知风险。
验证进度。
反而更容易建立长期专业信任。
“领先”“革命性”“颠覆”可以吸引注意。
但真正让合作伙伴长期相信一家技术企业的,通常是:
证据。
验证能力本身,也是一种企业竞争力
自动驾驶竞争并不只发生在算法表现上。
未来真正成熟的企业,还需要证明自己拥有:
持续测试能力。
场景管理能力。
数据分析能力。
问题追溯能力。
版本验证能力。
安全评估能力。
如果一个算法团队拥有很好的模型,却缺少稳定验证体系,产品仍然很难大规模进入真实市场。
因此,验证技术正在从研发幕后走向行业前台。
企业不仅需要回答:
“我们的车能做什么?”
还需要回答:
“我们是怎样知道它真的能做到的?”
技术资料国际化,也是一项长期工程
自动驾驶项目会产生大量技术文件。
例如:
测试报告。
算法说明。
系统架构。
安全案例。
软件版本说明。
测试规范。
仿真结果。
技术白皮书。
客户资料。
培训材料。
海外市场资料。
这些内容需要在不同团队、国家和合作伙伴之间持续更新。
因此,汽车行业国际化不仅需要现场口译。
还需要长期的技术内容管理。
尤其是大型项目中,大量重复或结构化资料可以通过:
AI机器翻译 + 汽车行业人工审校
提高处理效率。
但涉及:
安全条件。
测试结论。
系统限制。
技术标准。
责任范围。
的内容,仍然需要专业人员逐项复核。
机器可以提高速度。
工程判断不能被自动化替代。
从一次技术论坛,沉淀为长期行业内容
自动驾驶验证论坛本身也是一个高度密集的知识现场。
嘉宾演讲。
仿真案例。
安全讨论。
技术数据。
场景构建。
行业判断。
都可以在会议之后继续整理。
例如:
中英文会议新闻稿;
自动驾驶行业洞察;
技术案例;
安全验证白皮书;
专家观点;
客户材料;
测试报告;
海外网站文章;
技术视频字幕;
国际社交媒体内容。
会议只有一天。
但测试方法和行业观点可以长期存在。
因此,科技会议传播真正值得做的,并不是只留下:
“活动圆满举行。”
而是把技术知识转化为企业长期内容资产。
自动驾驶真正需要证明的,是“值得信任”
自动驾驶真正走向道路之前,需要完成的并不只是:
更复杂的算法。
更好的传感器。
更多功能。
还有一个更困难的问题:
怎样证明这些能力在明确条件下足够可靠。
这种证明需要:
场景。
数据。
仿真。
实车测试。
持续验证。
工程判断。
安全标准。
也需要诚实面对技术边界。
自动驾驶验证技术创新论坛所讨论的,正是一个行业从追求:
“能够运行”
逐渐走向证明:
“值得信任。”
心译翻译为智能汽车、自动驾驶、先进制造和工程技术领域提供国际会议同声传译、交替传译、汽车技术资料翻译、测试报告翻译、技术白皮书本地化、AI机器翻译结合专业人工审校以及科技企业国际传播支持。
我们希望帮助复杂、严谨而真正重要的技术内容,在不同语言环境中保持同样的专业边界,也让企业的工程能力被国际合作伙伴和市场更加准确地理解。
查看更多:自动驾驶验证技术创新论坛翻译案例