发布日期:09-28
机器人一直是最容易让人产生未来想象的技术之一。
它可以拥有机械臂;
可以行走;
可以识别人;
甚至能够执行手术、送货和服务工作。
但真正推动机器人产业发展的,并不是“机器人像不像人”。
而是一个更现实的问题:
机器人到底能不能解决真实世界里的任务?
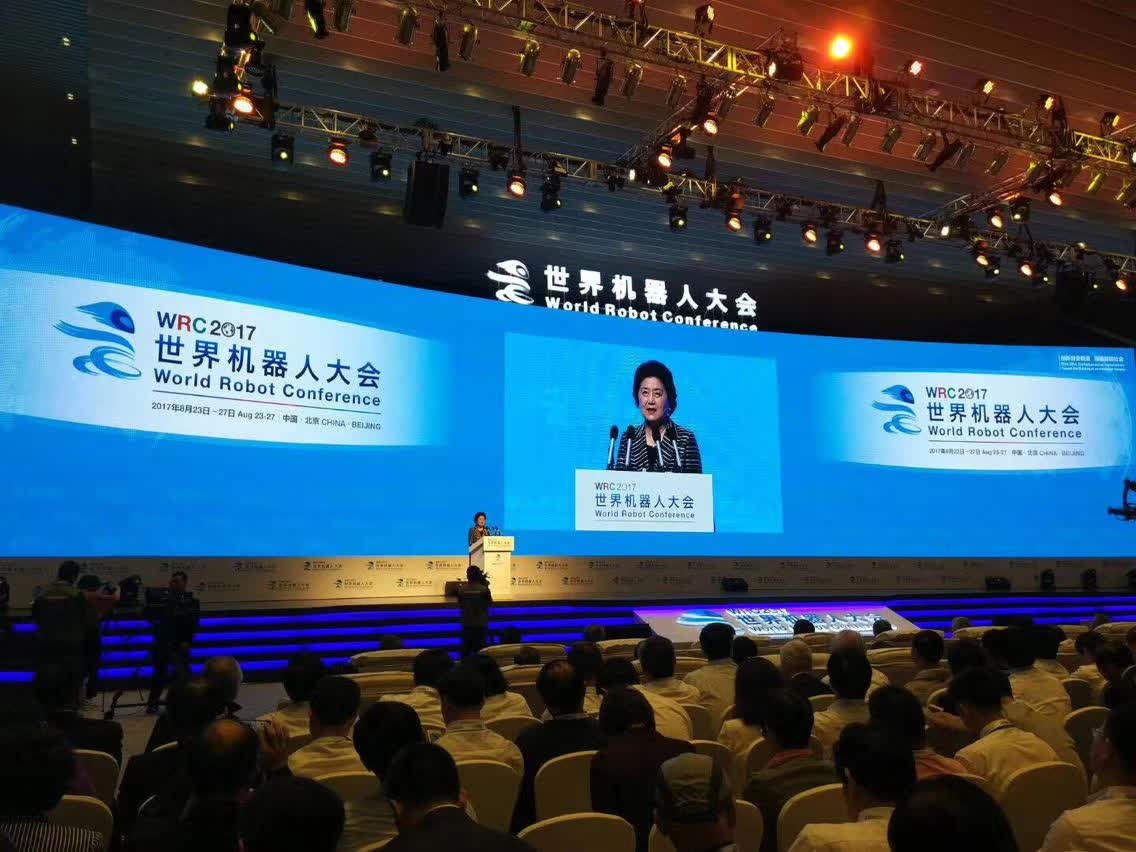
2017年8月,**世界机器人大会(World Robot Conference 2017)**在北京举行。大会通过论坛、展览和机器人竞赛等形式展示当时全球机器人产业的发展方向,包括工业机器人、服务机器人、医疗机器人和智能设备等应用。公开资料显示,大会于2017年8月23日至27日在北京举行。国务院新闻办公室
从当时到今天,机器人产业已经发生明显变化。
机器人正在从:
“展示技术能力”
进入:
“真正参与生产和生活。”
工业机器人为什么最早规模化?
机器人真正大规模应用,首先发生在工业领域。
原因很简单。
工厂拥有很多:
重复;
标准化;
高精度;
高强度;
甚至危险
的工作。
例如:
焊接;
搬运;
喷涂;
装配;
码垛。
这些任务非常适合机器人。
它们需要稳定重复,而不是创造性判断。
因此,工业机器人最早的核心价值并不是:
“替代所有工人。”
而是:
让机器承担最适合机器完成的工作。
为什么机器人和AI越来越难分开?
传统机器人本质上是一种自动化设备。
程序告诉它:
向左移动;
抓取;
旋转;
放下。
它就不断重复。
但真实世界并不总是固定不变。
一个物体移动了一厘米;
一个零件位置稍有变化;
生产线上出现新的产品,
传统机器人就可能无法完成任务。
AI的发展开始改变这一点。
机器视觉可以帮助机器人“看见”;
算法帮助它识别;
传感器帮助它感知力和位置;
AI则帮助系统根据环境变化作出判断。
因此,现代机器人越来越像:
机械系统 + 传感器 + 软件 + AI。
机器人真正的智能化,并不是拥有一个像人的外形。
而是能够:
感知环境;
理解任务;
作出调整。
为什么协作机器人会出现?
传统工业机器人通常与工人隔离。
机器人在安全围栏里高速运行,人不能随便进入工作区。
但很多生产任务无法完全自动化。
有些工作更适合:
人完成判断;
机器人完成重复操作。
于是出现了:
collaborative robot——协作机器人。
协作机器人更强调人与机器在相近工作空间中配合。
例如:
工人进行复杂装配;
机器人帮助搬运零件。
或者:
人完成质量判断;
机器人执行重复动作。
2017世界机器人大会上已经展示了协作机器人与AR等技术融合的相关应用。网站名
这种变化非常重要。
机器人产业开始从:
“机器人取代人”
走向:
“机器人与人如何分工”。
服务机器人为什么比工业机器人更难?
一条生产线是高度可控环境。
家庭、医院、酒店和商场则完全不同。
地面可能不同;
人随时会出现;
障碍物会移动;
语言存在差异;
任务也不标准。
因此,服务机器人面对的技术难度更高。
2017世界机器人大会已经展示了:
家庭服务机器人;
物流机器人;
医疗机器人;
娱乐与教育机器人等多种场景。新华社当时的报道也展示了机器人在家庭服务、快递配送、医疗、消防和餐饮等领域的应用探索。国务院新闻办公室
这说明服务机器人真正要解决的问题不是:
“会不会走路?”
而是:
能不能在复杂的人类环境中安全、稳定地完成任务。
医疗机器人为什么是特殊方向?
机器人在医疗领域具有非常特殊的价值。
因为很多医疗操作需要:
高精度;
稳定性;
微小动作控制。
手术机器人可以帮助医生进行一些复杂微创操作。
但这里必须明确:
医疗机器人通常并不是自主“做手术”。
医生仍然负责判断和控制。
2017世界机器人大会期间,相关展示就包括手术机器人系统。国务院新闻办公室
所以医疗机器人更准确的理解是:
增强医生能力的工具。
这和工业机器人完全取代一个重复工位,有本质区别。
为什么机器视觉是机器人产业的关键能力?
机器人如果不能识别周围世界,它只能在高度固定环境里工作。
机器视觉让机器人可以识别:
物体;
位置;
形状;
颜色;
缺陷。
例如:
零件到底在哪里?
有没有装反?
产品表面是否有划痕?
盒子是什么方向?
这些看起来对人非常简单。
但要让机器稳定做到,需要:
摄像头;
光源;
算法;
数据;
控制系统
共同工作。
所以机器人的竞争,实际上越来越不仅发生在机械结构上。
软件和算法的重要性持续提升。
机器人真正的壁垒在哪里?
一台机器人看起来可能只是:
机械臂 + 电机。
但真正决定性能的,是整个系统。
包括:
减速器;
伺服系统;
控制器;
传感器;
软件;
算法;
末端执行器。
2017世界机器人大会上的企业展示就已经体现出机器人产业需要完整产业链支持。例如,相关参展企业展示了协作机器人、机器人核心零部件以及面向机器人产业的研发和人才体系。PR Newswire
这也是为什么机器人产业并不只是一个整机产业。
它背后还有完整的:
零部件产业;
软件产业;
自动化产业;
人工智能产业。
机器人越智能,人类工作就会消失吗?
这是机器人讨论中最常出现的问题。
但现实通常比“全部替代”复杂。
有些工作确实会被自动化。
尤其是:
高度重复;
规则明确;
环境稳定
的工作。
但机器人应用也会创造新的任务:
机器人编程;
设备维护;
系统集成;
算法开发;
安全管理;
工艺设计。
因此,真正的变化更可能是:
工作的内容发生重新分配。
人减少重复劳动。
机器承担高频执行。
人则更多负责:
判断;
设计;
沟通;
异常处理;
创新。
人形机器人为什么最近再次受到关注?
机器人产业曾长期以工业机械臂为中心。
近年人形机器人又重新受到大量关注。
原因之一,是AI能力发生变化。
过去,机器人很难理解开放环境。
现在,大模型、视觉模型和强化学习等技术正在提高机器人处理复杂任务的可能性。
人形机器人的优势在于:
现实世界本身就是按照人的身体设计的。
楼梯;
门;
工具;
工作台,
都更适合人的尺寸和结构。
如果机器人拥有类似人体结构,就可能更加容易进入现有环境,而不需要重新设计整个空间。
但人形机器人距离大规模稳定应用仍需要解决:
成本;
可靠性;
续航;
安全;
运动控制等问题。
世界机器人大会为什么具有国际交流价值?
机器人是典型的全球产业。
一个机器人可能使用:
不同国家的传感器;
不同企业的软件;
国际标准;
跨国供应链。
因此,机器人大会不仅是技术展。
它还连接:
科学家;
企业;
高校;
投资机构;
政府部门;
产业链供应商。
技术只有经过这些角色共同协作,才可能真正实现产业化。
机器人会议翻译为什么难度很高?
机器人本身就是一个高度交叉学科。
一次演讲可能同时出现:
机械;
电子;
控制;
AI;
视觉;
医疗;
制造。
例如:
servo system
伺服系统
reducer
减速器
end effector
末端执行器
collaborative robot
协作机器人
machine vision
机器视觉
motion planning
运动规划
human-robot interaction
人机交互
force control
力控制
这些术语之间存在明确工程关系。
如果译员只知道单词,不理解系统,很容易出现:
局部正确,整体错误。
技术会议真正需要的是“理解技术链条”
机器人专家介绍一个产品时,可能按照这样的逻辑展开:
传感器获取信息;
算法进行计算;
控制器生成指令;
伺服系统驱动电机;
机械结构完成动作。
如果译员理解这条技术链,就能快速判断每个词处于什么层级。
如果不理解,就会把:
控制;
驱动;
执行;
感知
这些概念混在一起。
因此,真正专业的科技翻译并不只是词汇量大。
而是:
知道技术究竟怎样运转。
机器人的未来不是“机器世界”
从2017世界机器人大会到今天,机器人技术已经从大量展示型应用逐渐进入真实产业。
但机器人真正的价值,最终不会通过:
“它有多像人”
来衡量。
而会通过:
能否提高生产效率;
能否改善安全;
能否降低高强度劳动;
能否帮助医生;
能否服务老人;
能否解决真实需求
来衡量。
所以机器人产业真正的问题不是:
“机器是否会代替人类?”
而是:
“人类希望让机器承担什么工作?”
从世界机器人大会、智能制造论坛,到人工智能、工业自动化和科技企业国际交流,心译翻译将继续为机器人、AI及先进制造领域提供专业同声传译、交替传译和技术资料翻译,帮助复杂技术被准确理解,也让全球科技创新更加顺畅地跨越语言边界。