发布日期:09-28
骨科手术看起来是一项高度依赖医生经验的工作。
但今天,越来越多数字技术开始进入手术室。
影像;
三维建模;
导航;
机械臂;
术前规划;
术中验证,
正在逐步改变关节置换的执行方式。
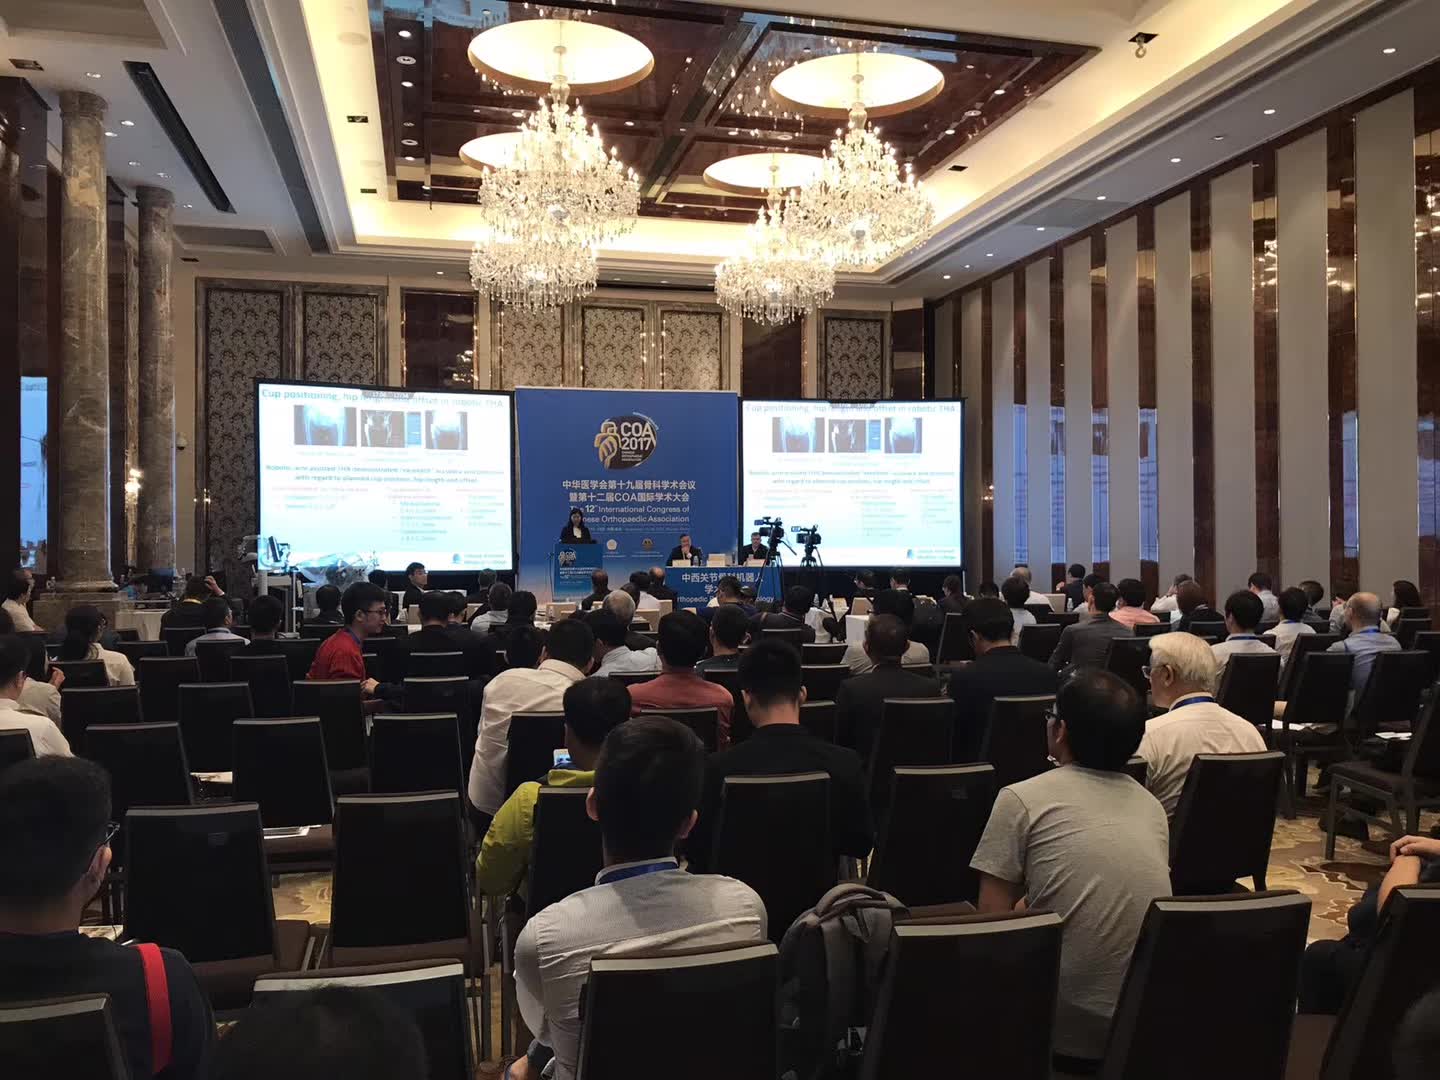
此前,心译翻译曾为中华医学会第十九届骨科学术会议暨第十二届COA国际学术大会相关会议提供专业语言支持。
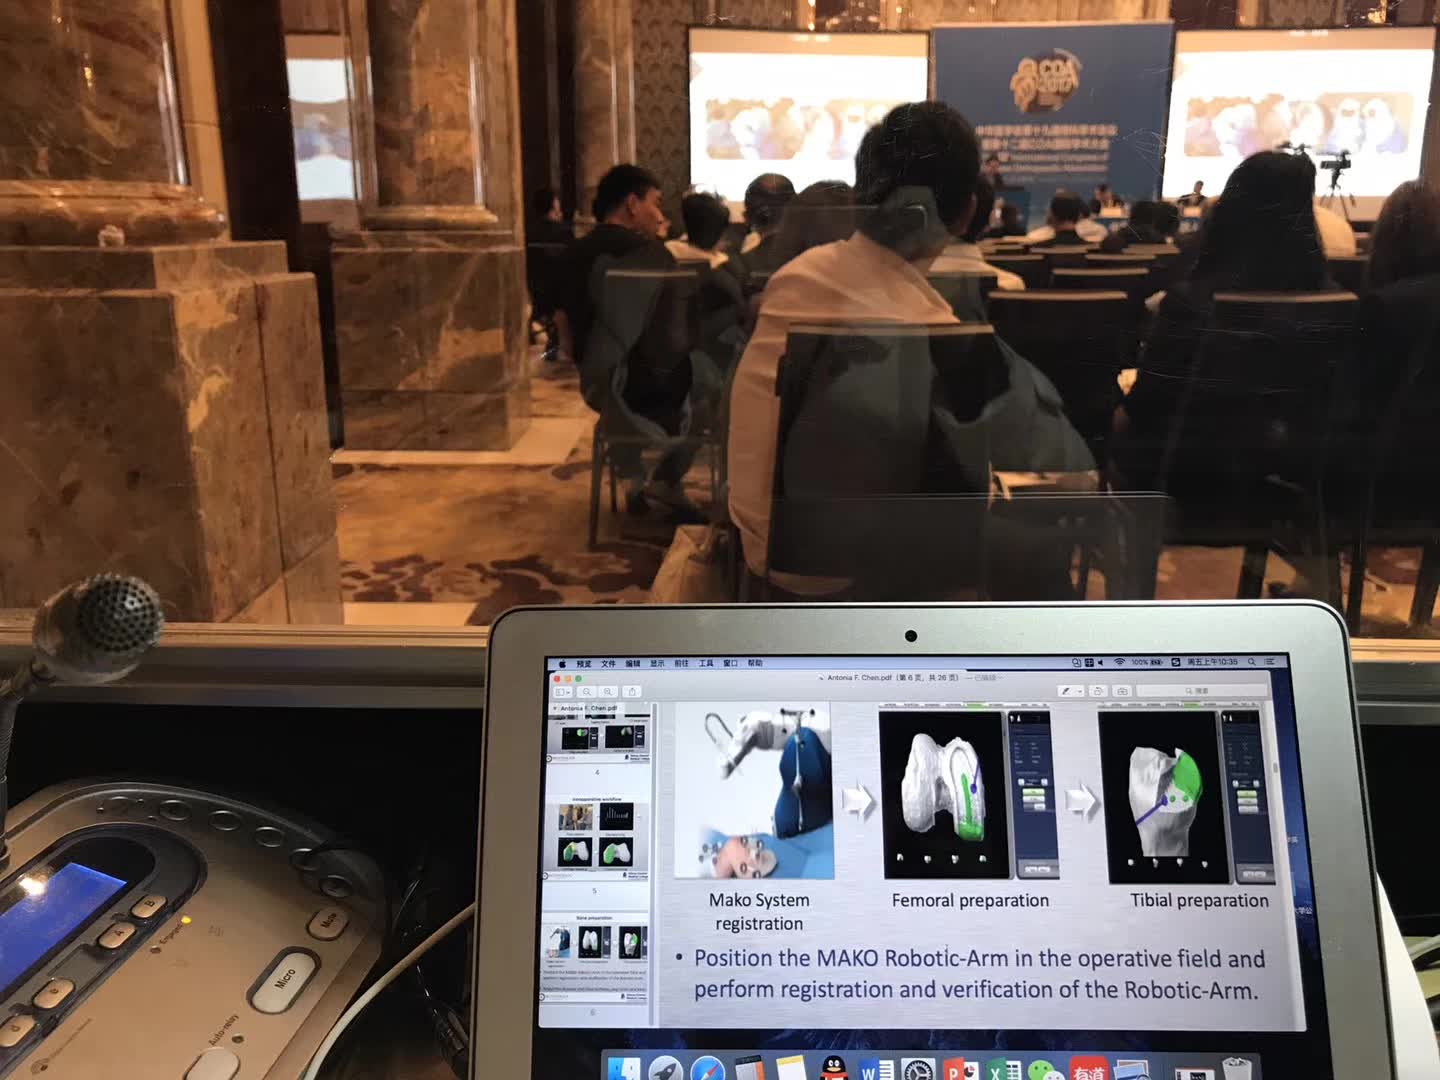
现场报告中涉及 MAKO Robotic-Arm 机器人辅助系统,以及:
Femoral preparation——股骨准备
Tibial preparation——胫骨准备
等关节置换流程。
从这类医学会议可以看到:
骨科手术正在从“经验执行”进一步走向“数据支持下的精准执行”。
什么是关节置换?
当髋关节或膝关节因:
骨关节炎;
严重磨损;
创伤;
其他疾病
导致疼痛和功能明显下降时,医生可能考虑进行关节置换。
简单来说,就是用人工植入物替代已经严重受损的关节表面或结构。
常见手术包括:
Total Knee Arthroplasty
全膝关节置换术
Total Hip Arthroplasty
全髋关节置换术
这类手术已经发展多年。
但要获得良好结果,需要非常精确地处理:
骨切;
角度;
位置;
力线;
植入物尺寸;
软组织平衡。
为什么“位置”如此重要?
人工关节并不是只要放进去就可以。
植入物的位置会直接影响:
关节活动;
稳定性;
负重;
磨损;
长期寿命。
例如膝关节置换中,医生需要判断:
股骨组件位置;
胫骨组件位置;
旋转角度;
下肢力线。
任何一个环节偏差,都可能影响术后功能。
因此,现代关节置换越来越强调:
precision——精准。
手术机器人到底做什么?
很多人第一次听到“机器人手术”,会想象:
机器人自己拿着器械完成全部手术。
实际上,大多数骨科机器人并不是独立执行手术。
医生依然负责:
诊断;
手术决策;
规划;
操作;
最终判断。
机器人系统更像是一个:
高精度手术辅助平台。
它可以帮助医生:
建立患者解剖模型;
进行术前规划;
确定骨切范围;
辅助控制机械臂;
限制器械进入不希望到达的区域。
所以“robotic-assisted”更准确的理解是:
机器人辅助。
MAKO系统中的“registration”是什么意思?
第二张现场资料里能够看到:
Mako System registration
这是机器人骨科中非常关键的一步。
Registration通常译为:
配准。
它的目标是让计算机中的三维模型与患者真实解剖结构对应起来。
简单理解:
电脑里有一个“数字膝关节”。
医生面前有患者真正的膝关节。
系统必须确认:
数字世界里的这个点,对应现实中的哪个位置。
只有配准准确,后续机器人辅助定位才有意义。
为什么术前规划越来越数字化?
传统关节置换术前同样需要规划。
但数字化系统可以进一步利用影像数据建立患者个体模型。
这样医生可以在术前评估:
植入物尺寸;
骨切位置;
角度;
对线;
可能的手术方案。
这使手术规划从:
“主要依靠二维影像和经验”
逐渐走向:
个体化三维规划。
Femoral Preparation 和 Tibial Preparation 分别是什么?
在膝关节置换中,股骨和胫骨都需要进行相应处理。
Femoral Preparation
即股骨侧准备。
Tibial Preparation
即胫骨侧准备。
这通常涉及:
确定骨切位置;
准备植入物安装面;
控制骨切深度和角度。
这些步骤非常依赖手术规划和执行精度。
机器人辅助系统的价值之一,就是帮助医生更稳定地按照规划完成操作。
为什么医学机器人不是“越自动越好”?
医疗场景和工业场景不同。
患者之间存在巨大差异。
同一种手术,不同患者可能拥有:
不同骨骼形态;
不同软组织状态;
不同病变程度。
因此,医学机器人真正需要解决的并不是:
“完全替代医生。”
而是:
怎样增强医生的判断和执行能力。
在很多机器人辅助手术中,医生仍然承担最终控制责任。
机器系统则提供:
数据;
定位;
精度;
执行边界。
骨科机器人为什么离不开影像?
骨科最大的特点之一,是结构高度依赖影像。
医生需要了解:
骨骼形态;
关节空间;
变形程度;
病变区域。
因此:
X-ray;
CT;
MRI
都可能参与不同诊疗环节。
机器人系统进一步将影像转化成数字模型。
这意味着骨科机器人本质上融合了:
医学影像 + 软件 + 机械工程 + 临床医学。
为什么“机械臂”不是普通工业机械臂?
医疗机器人和工厂机械臂虽然看起来相似,但要求完全不同。
医疗设备需要考虑:
患者安全;
无菌环境;
术中空间;
手术器械兼容;
精细控制;
法规认证。
因此,医疗机器人并不是简单把工业机器人搬进手术室。
它需要为临床场景重新设计完整系统。
手术导航和机器人有什么区别?
navigation
手术导航
更像是告诉医生:
“你现在在哪里。”
robotic assistance
机器人辅助
则可能进一步帮助:
“按照计划把操作执行到这里。”
可以简单理解:
导航强调:
看得更清楚。
机器人则进一步强调:
执行得更精确。
但现实系统中,两者往往高度结合。
为什么骨科特别适合数字化和机器人技术?
因为骨骼具有几个特点:
结构相对刚性;
解剖边界较清楚;
影像容易建模;
很多手术需要高精度几何操作。
相比一些高度柔软、持续运动的器官,骨科手术更容易建立:
三维模型;
坐标系统;
机械定位。
因此,骨科成为医疗机器人较早实现临床应用的重要领域之一。
医疗机器人会议为什么特别难翻译?
这类会议本质上跨越两个世界:
医学 + 工程。
译员可能刚刚还在听:
femoral component
股骨组件
下一分钟进入:
robotic arm calibration
机械臂校准
然后又讨论:
clinical outcome
临床结果。
因此,只懂医学术语还不够。
译员同时需要理解:
机械臂;
软件;
影像;
手术流程;
临床术语。
“registration”为什么不能随便翻成“注册”?
这是医学工程翻译中特别典型的例子。
普通商业语境中:
registration
可能是“注册”。
但在手术导航和机器人系统中:
registration
通常指:
配准。
如果译成“系统注册”,整个技术意思就完全错了。
所以医疗器械翻译不能依赖词典。
必须根据技术场景判断。
医学会议中的数据为什么格外敏感?
医学报告可能包含:
患者数量;
平均年龄;
随访时间;
并发症率;
手术时间;
影像指标;
统计显著性。
这些数字都不能出错。
尤其是:
P值;
百分比;
样本量;
时间单位。
任何数字错误,都可能让研究结果被错误理解。
新技术最终必须回到“患者结果”
机器人;
AI;
导航;
三维建模
都很先进。
但医疗技术真正评价的标准最终还是:
患者是否获益?
疼痛是否减轻?
功能是否改善?
并发症是否减少?
长期结果如何?
所以机器人骨科真正的价值,并不是技术看起来多先进。
而是:
能否帮助医生更稳定地获得更好的临床结果。
从COA会议,看见骨科医疗的数字化趋势
从传统关节置换,到数字化规划,再到机器人辅助,骨科正在不断引入新的技术工具。
但这些工具并没有改变医疗最核心的一点:
医生仍然需要理解患者,做出专业判断。
技术真正发挥作用的地方,是帮助临床:
看得更清楚;
计划得更准确;
执行得更稳定。
从骨科学术大会、医疗机器人论坛,到医疗器械培训和临床技术交流,心译翻译将继续为骨科、医疗器械、生命科学及数字医疗领域提供专业同声传译、交替传译和技术资料翻译,帮助复杂医学技术实现更加准确的国际交流。